← 返回作品 医疗产品设计 / 概念建模
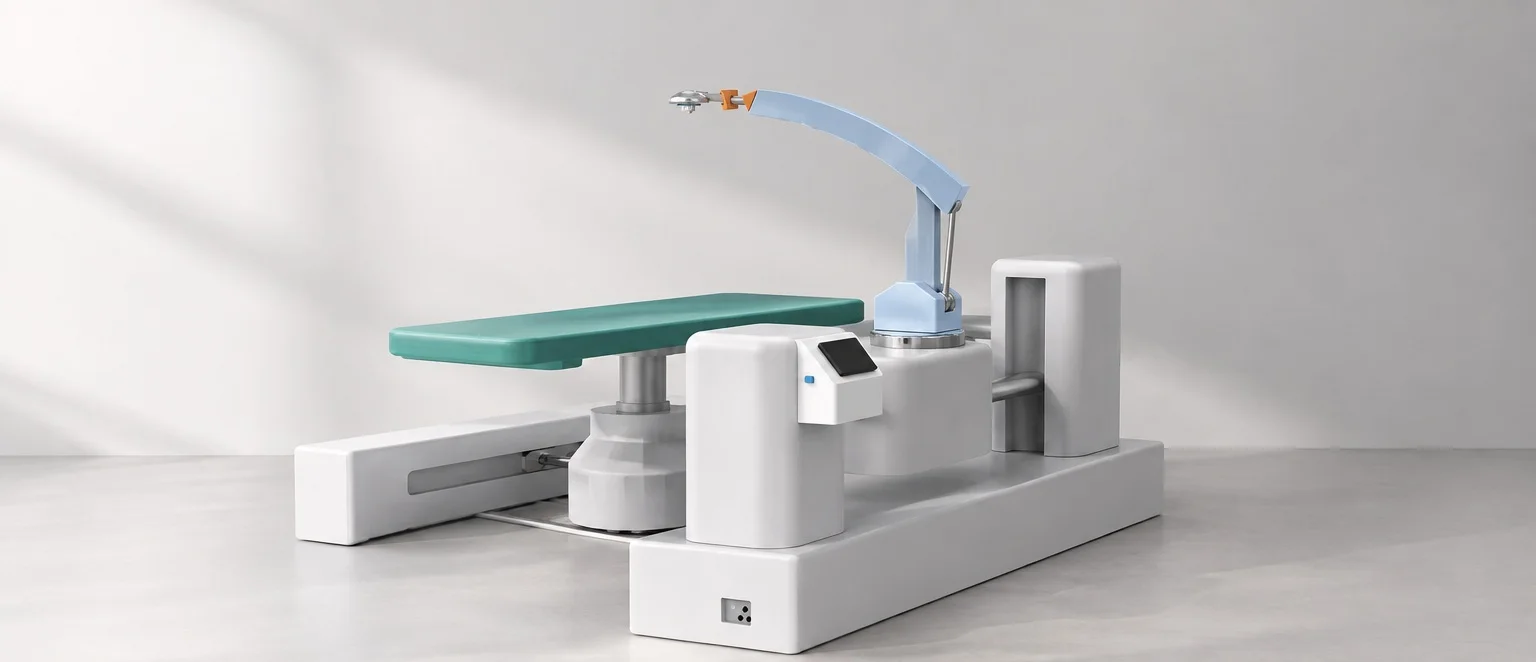
智能调节床多角度定位视觉扫描与路径规划AUTOMATED SUTURING SYSTEM
PROJECT OVERVIEW
概念建模
医疗产品设计
将智能调节床、七自由度机械臂与视觉扫描整合为一体,探索复杂伤口的自动缝合方案。
面向外科、急诊与烧伤科医护人员,关注大面积、不规则与复杂伤口的缝合需求。
PROJECT OVERVIEW
概念方案
医疗产品设计
把患者承托、设备定位、视觉扫描与缝合执行,组织在一套连续的工作流程里。
方案面向外科、急诊与烧伤科医护人员,尝试回应大面积、不规则和复杂伤口的处理需求。以下速度、精度与效率数字均为设计目标或方案参数,仍需通过样机测试和临床验证确认。
DESIGN TARGETS让自动化,
让自动化,
服务于更稳定的操作。
45%
缝合效率提升目标
±0.1 mm
定位精度目标
15 针/分钟
方案设定的缝合速度
0.1 秒
应急停止响应目标
WORKFLOW从扫描到缝合,
从扫描到缝合,
每一步都能被看见。
- 定位调节床面高度与前后位置,让伤口进入机械臂工作范围。
- 扫描1080P 医用摄像头与多模态传感器同步获取伤口形态和状态。
- 规划系统生成缝合路径,规划进针位置、间距与运动轨迹。
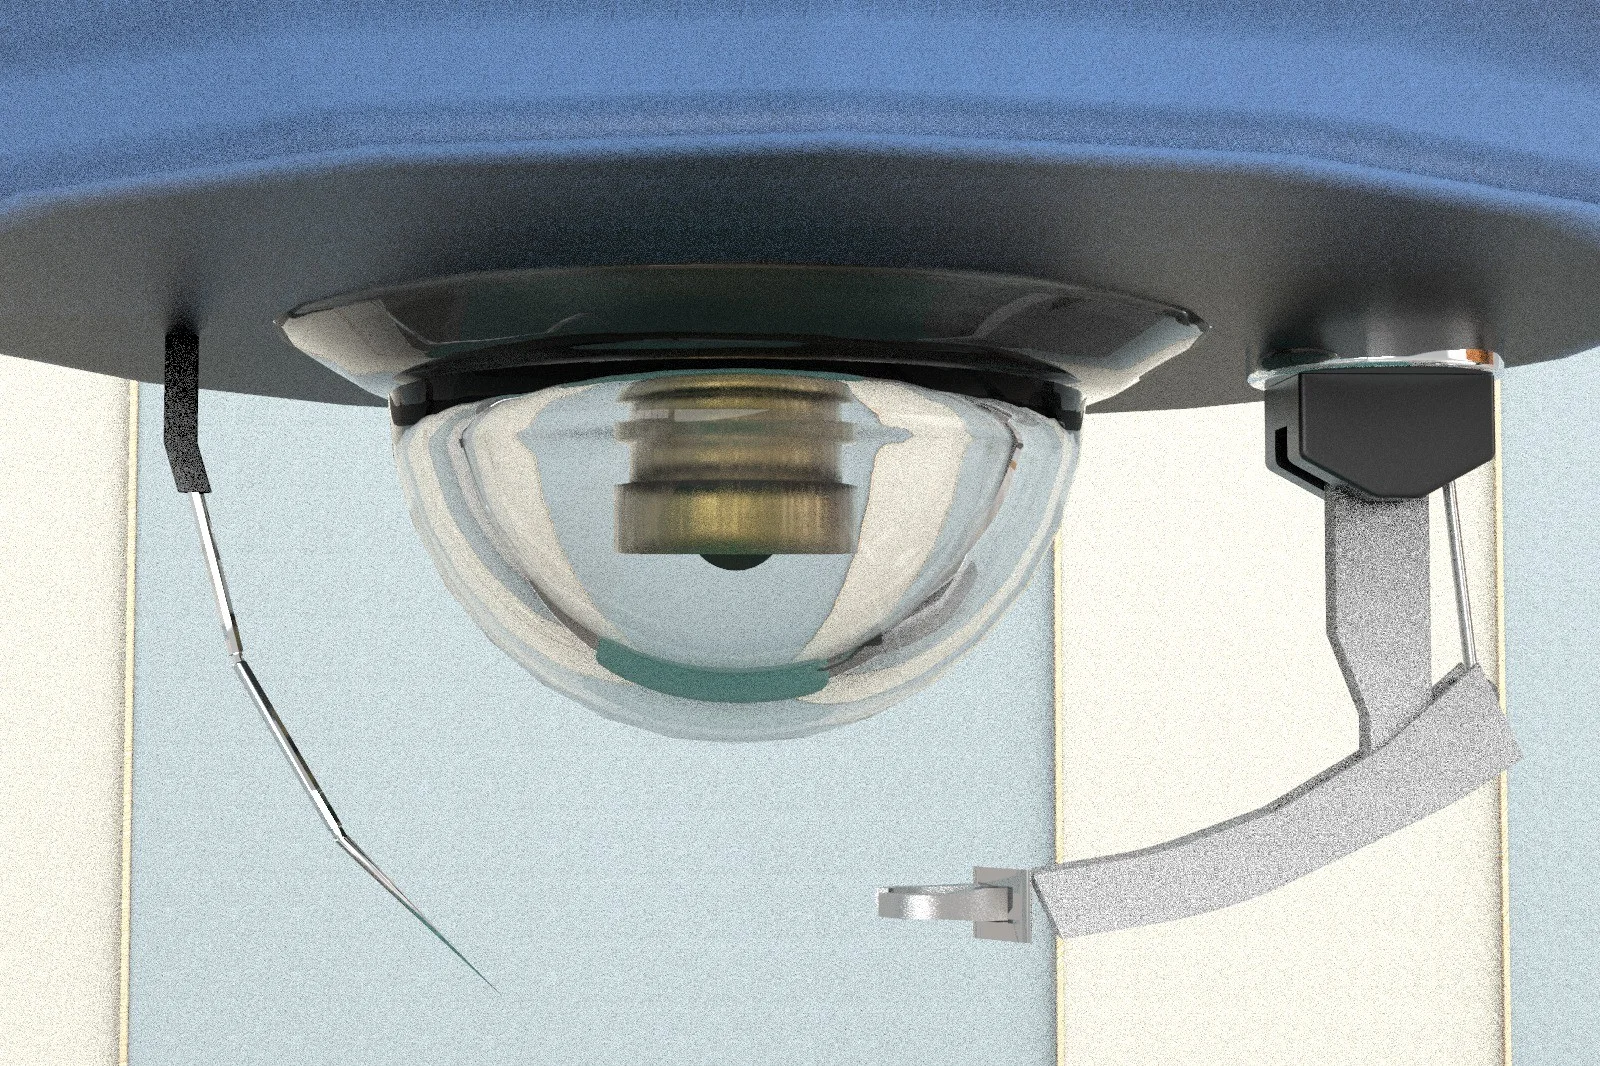
- 执行七自由度机械臂配合三关节末端缝合臂完成操作。
STRUCTURE & DETAIL
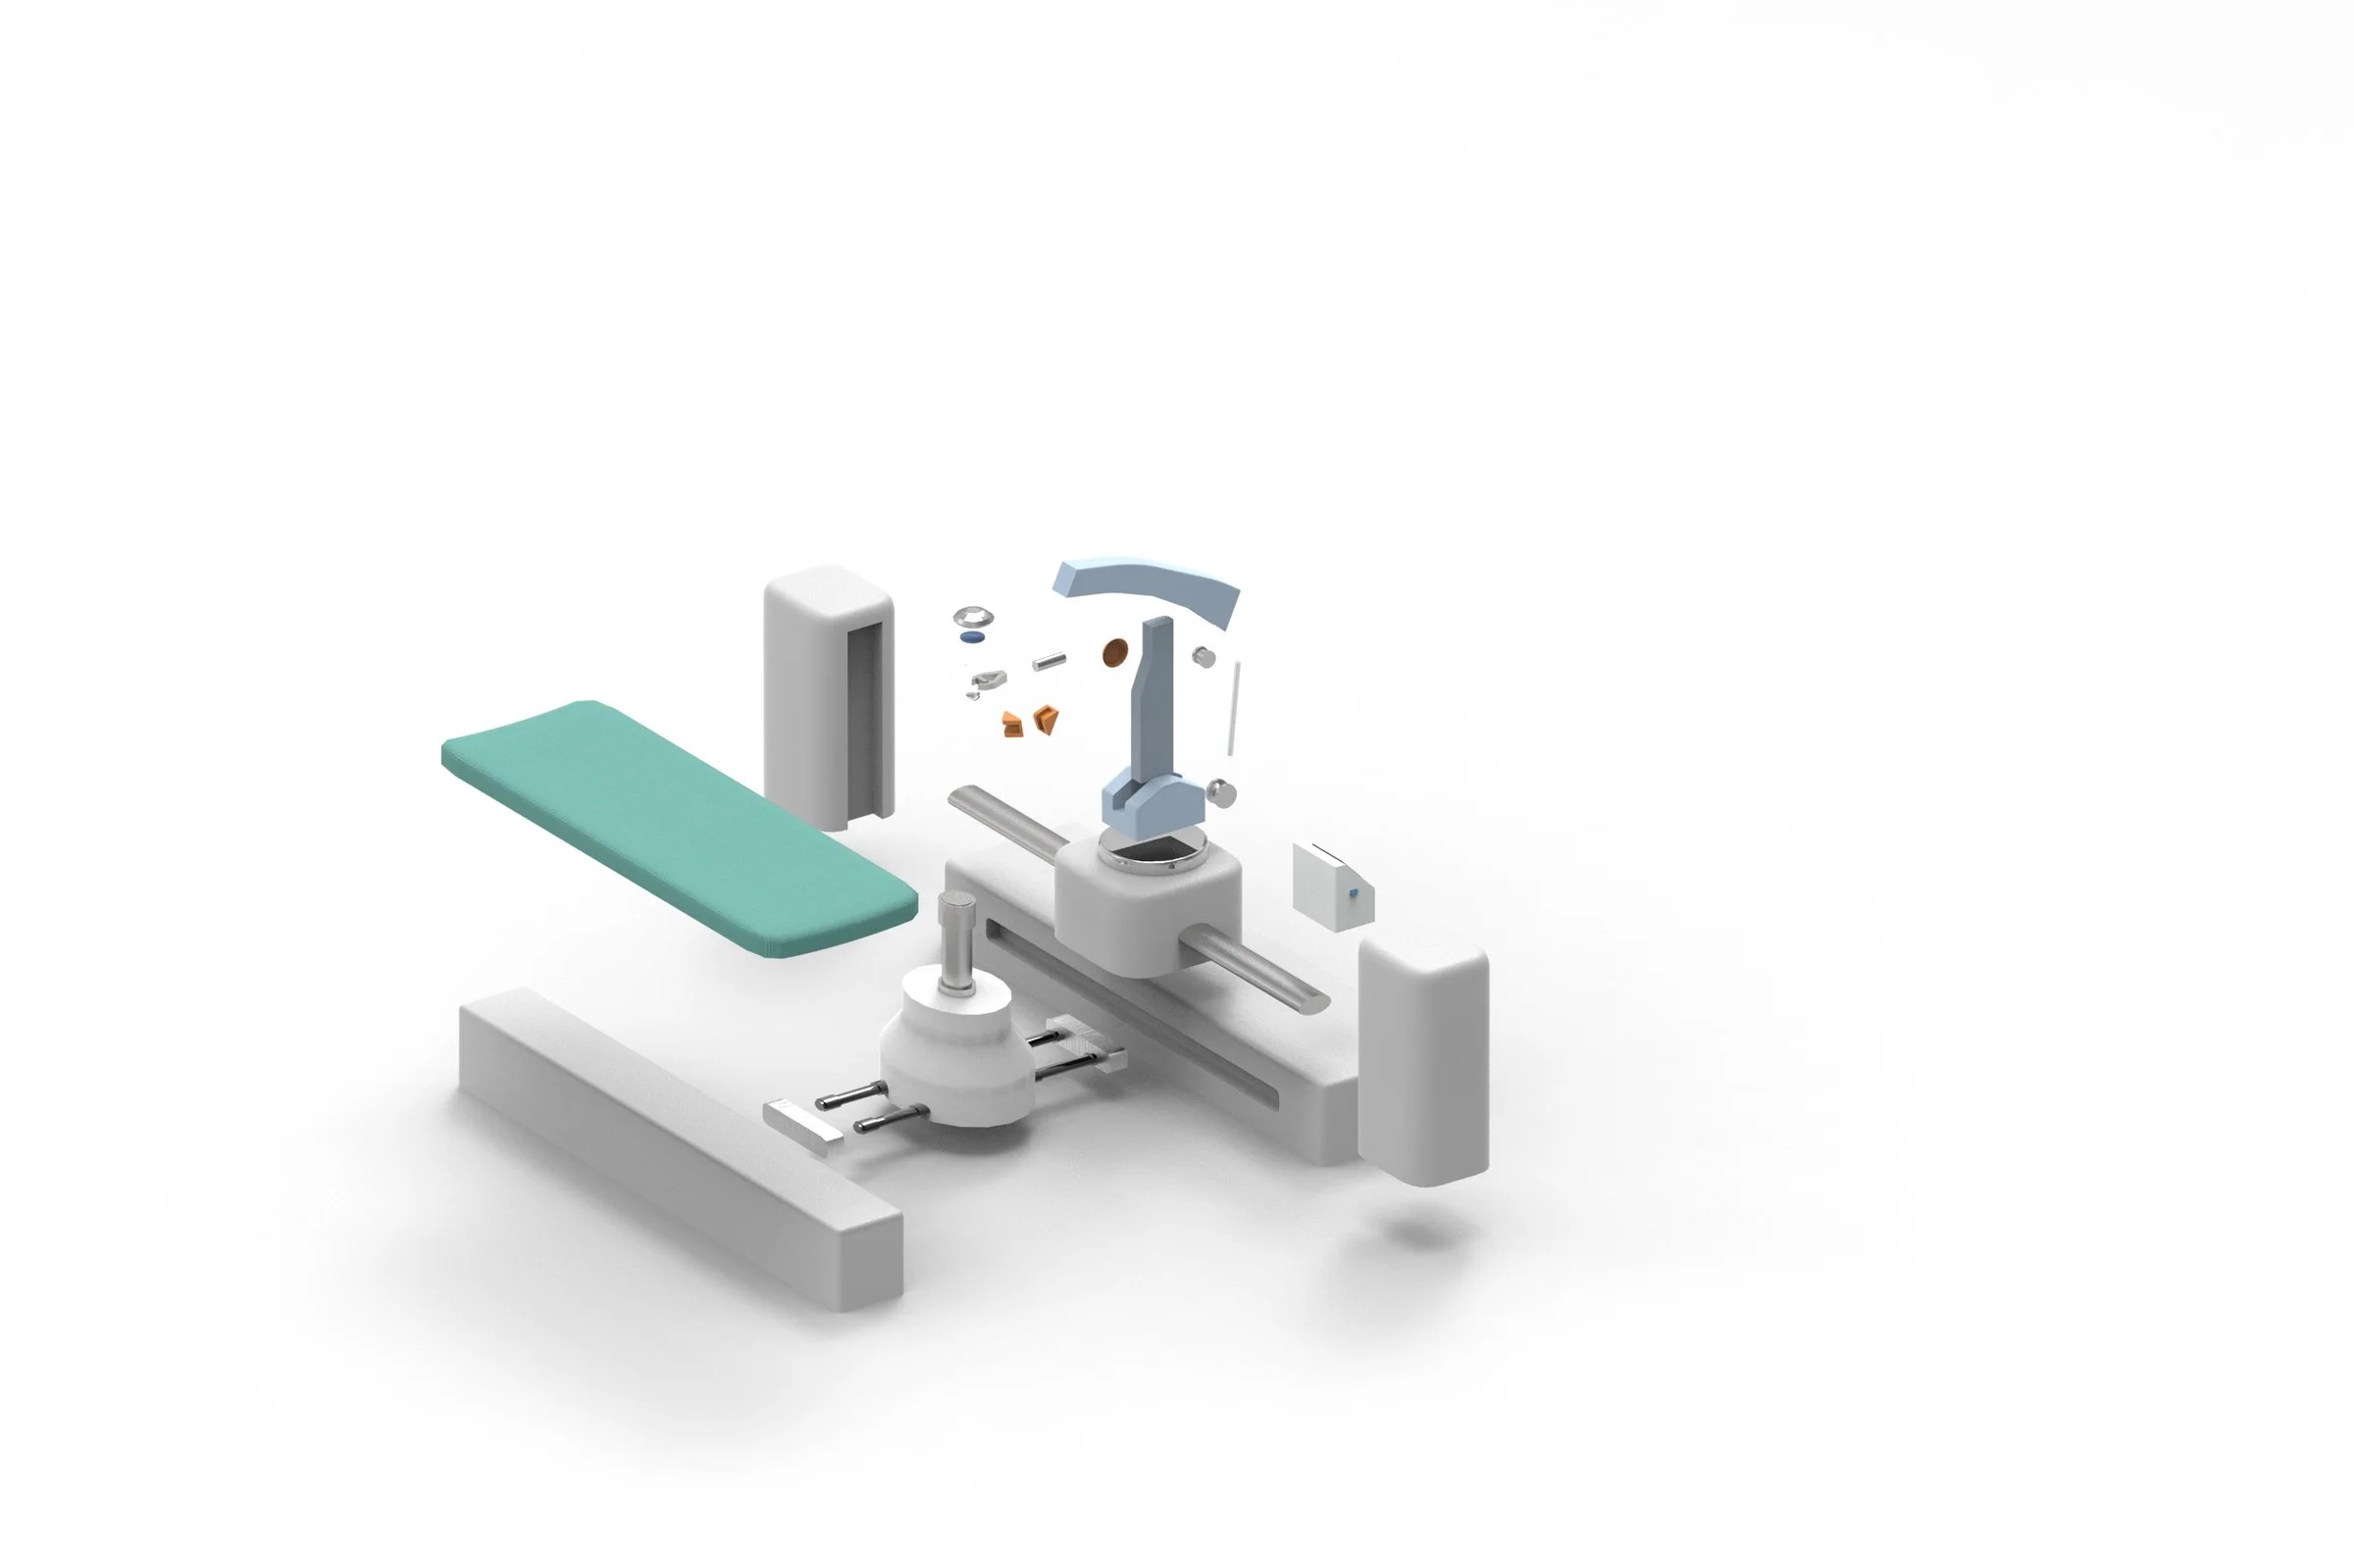
把支撑、滑轨与末端操作,收进一条清晰的结构路径。
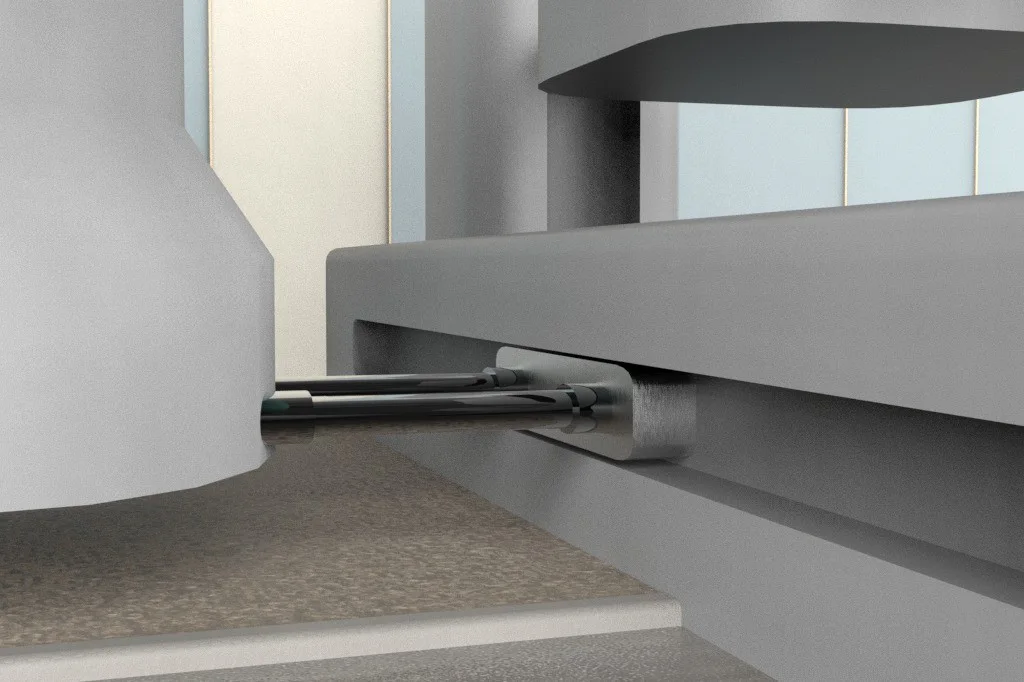
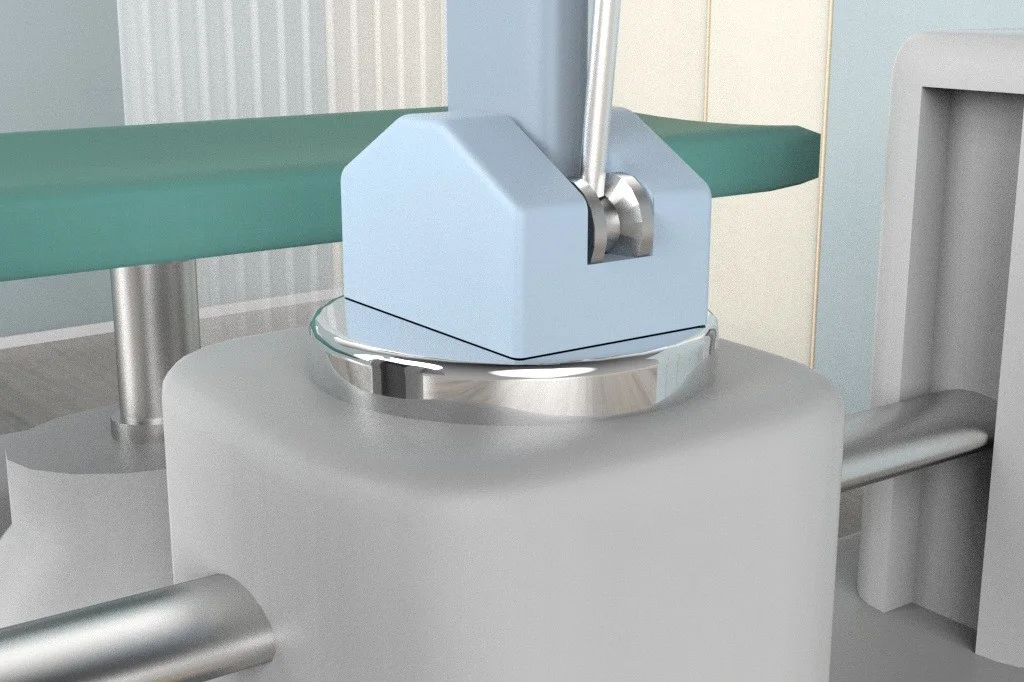
基座承托床面与机械臂,立式滑轨负责高度调整,前后伸缩滑轨扩大覆盖范围,旋转关节帮助末端从不同角度接近伤口。
FORM STUDY
从草图、场景到结构细节,按设计推演逐层展开。
每组图片只承担一个信息任务,让形态、使用情境和关键机构之间的关系更容易被读懂。
01 / FORM STUDY
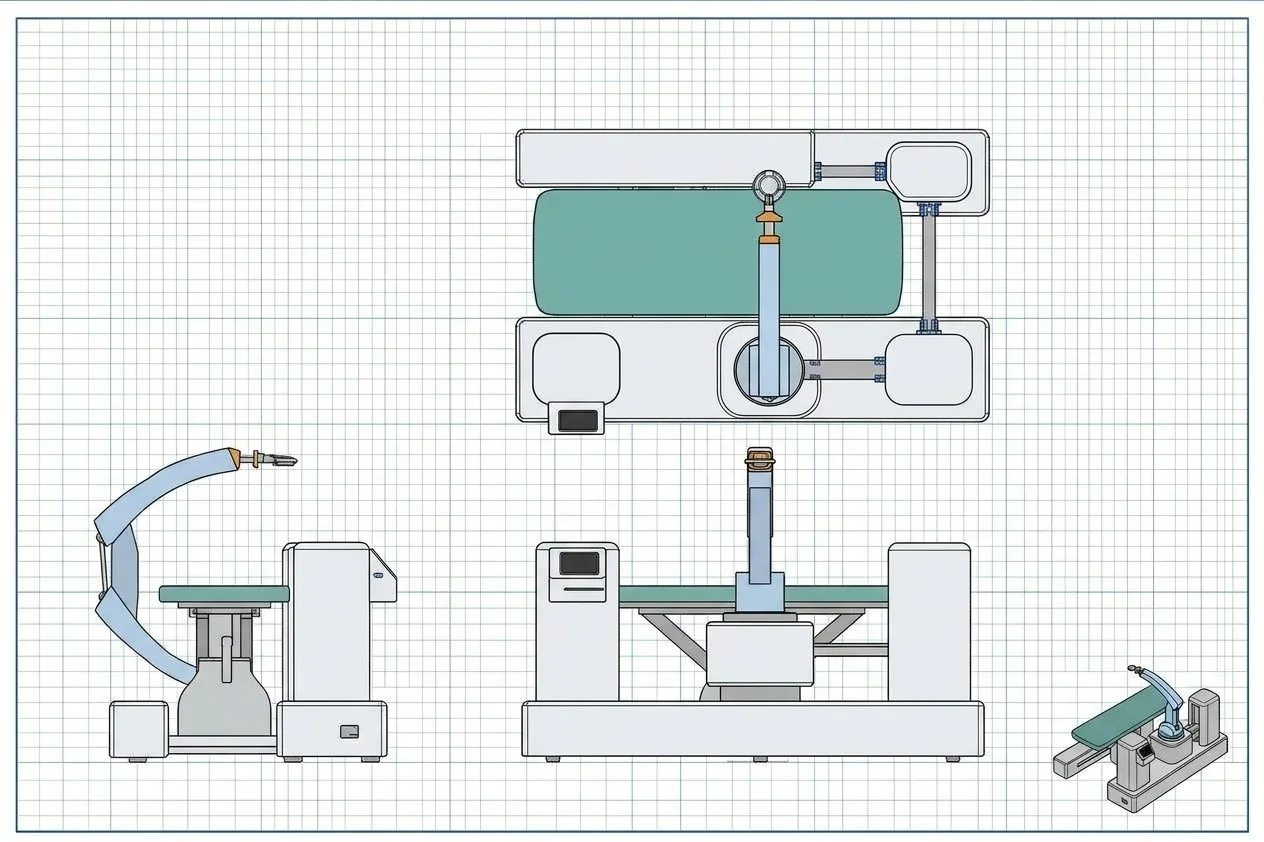
先确认形态,再确认结构。
草图与三视图把床面、机械臂和基座的比例关系固定下来,为后续建模提供清晰依据。
02 / IN CONTEXT
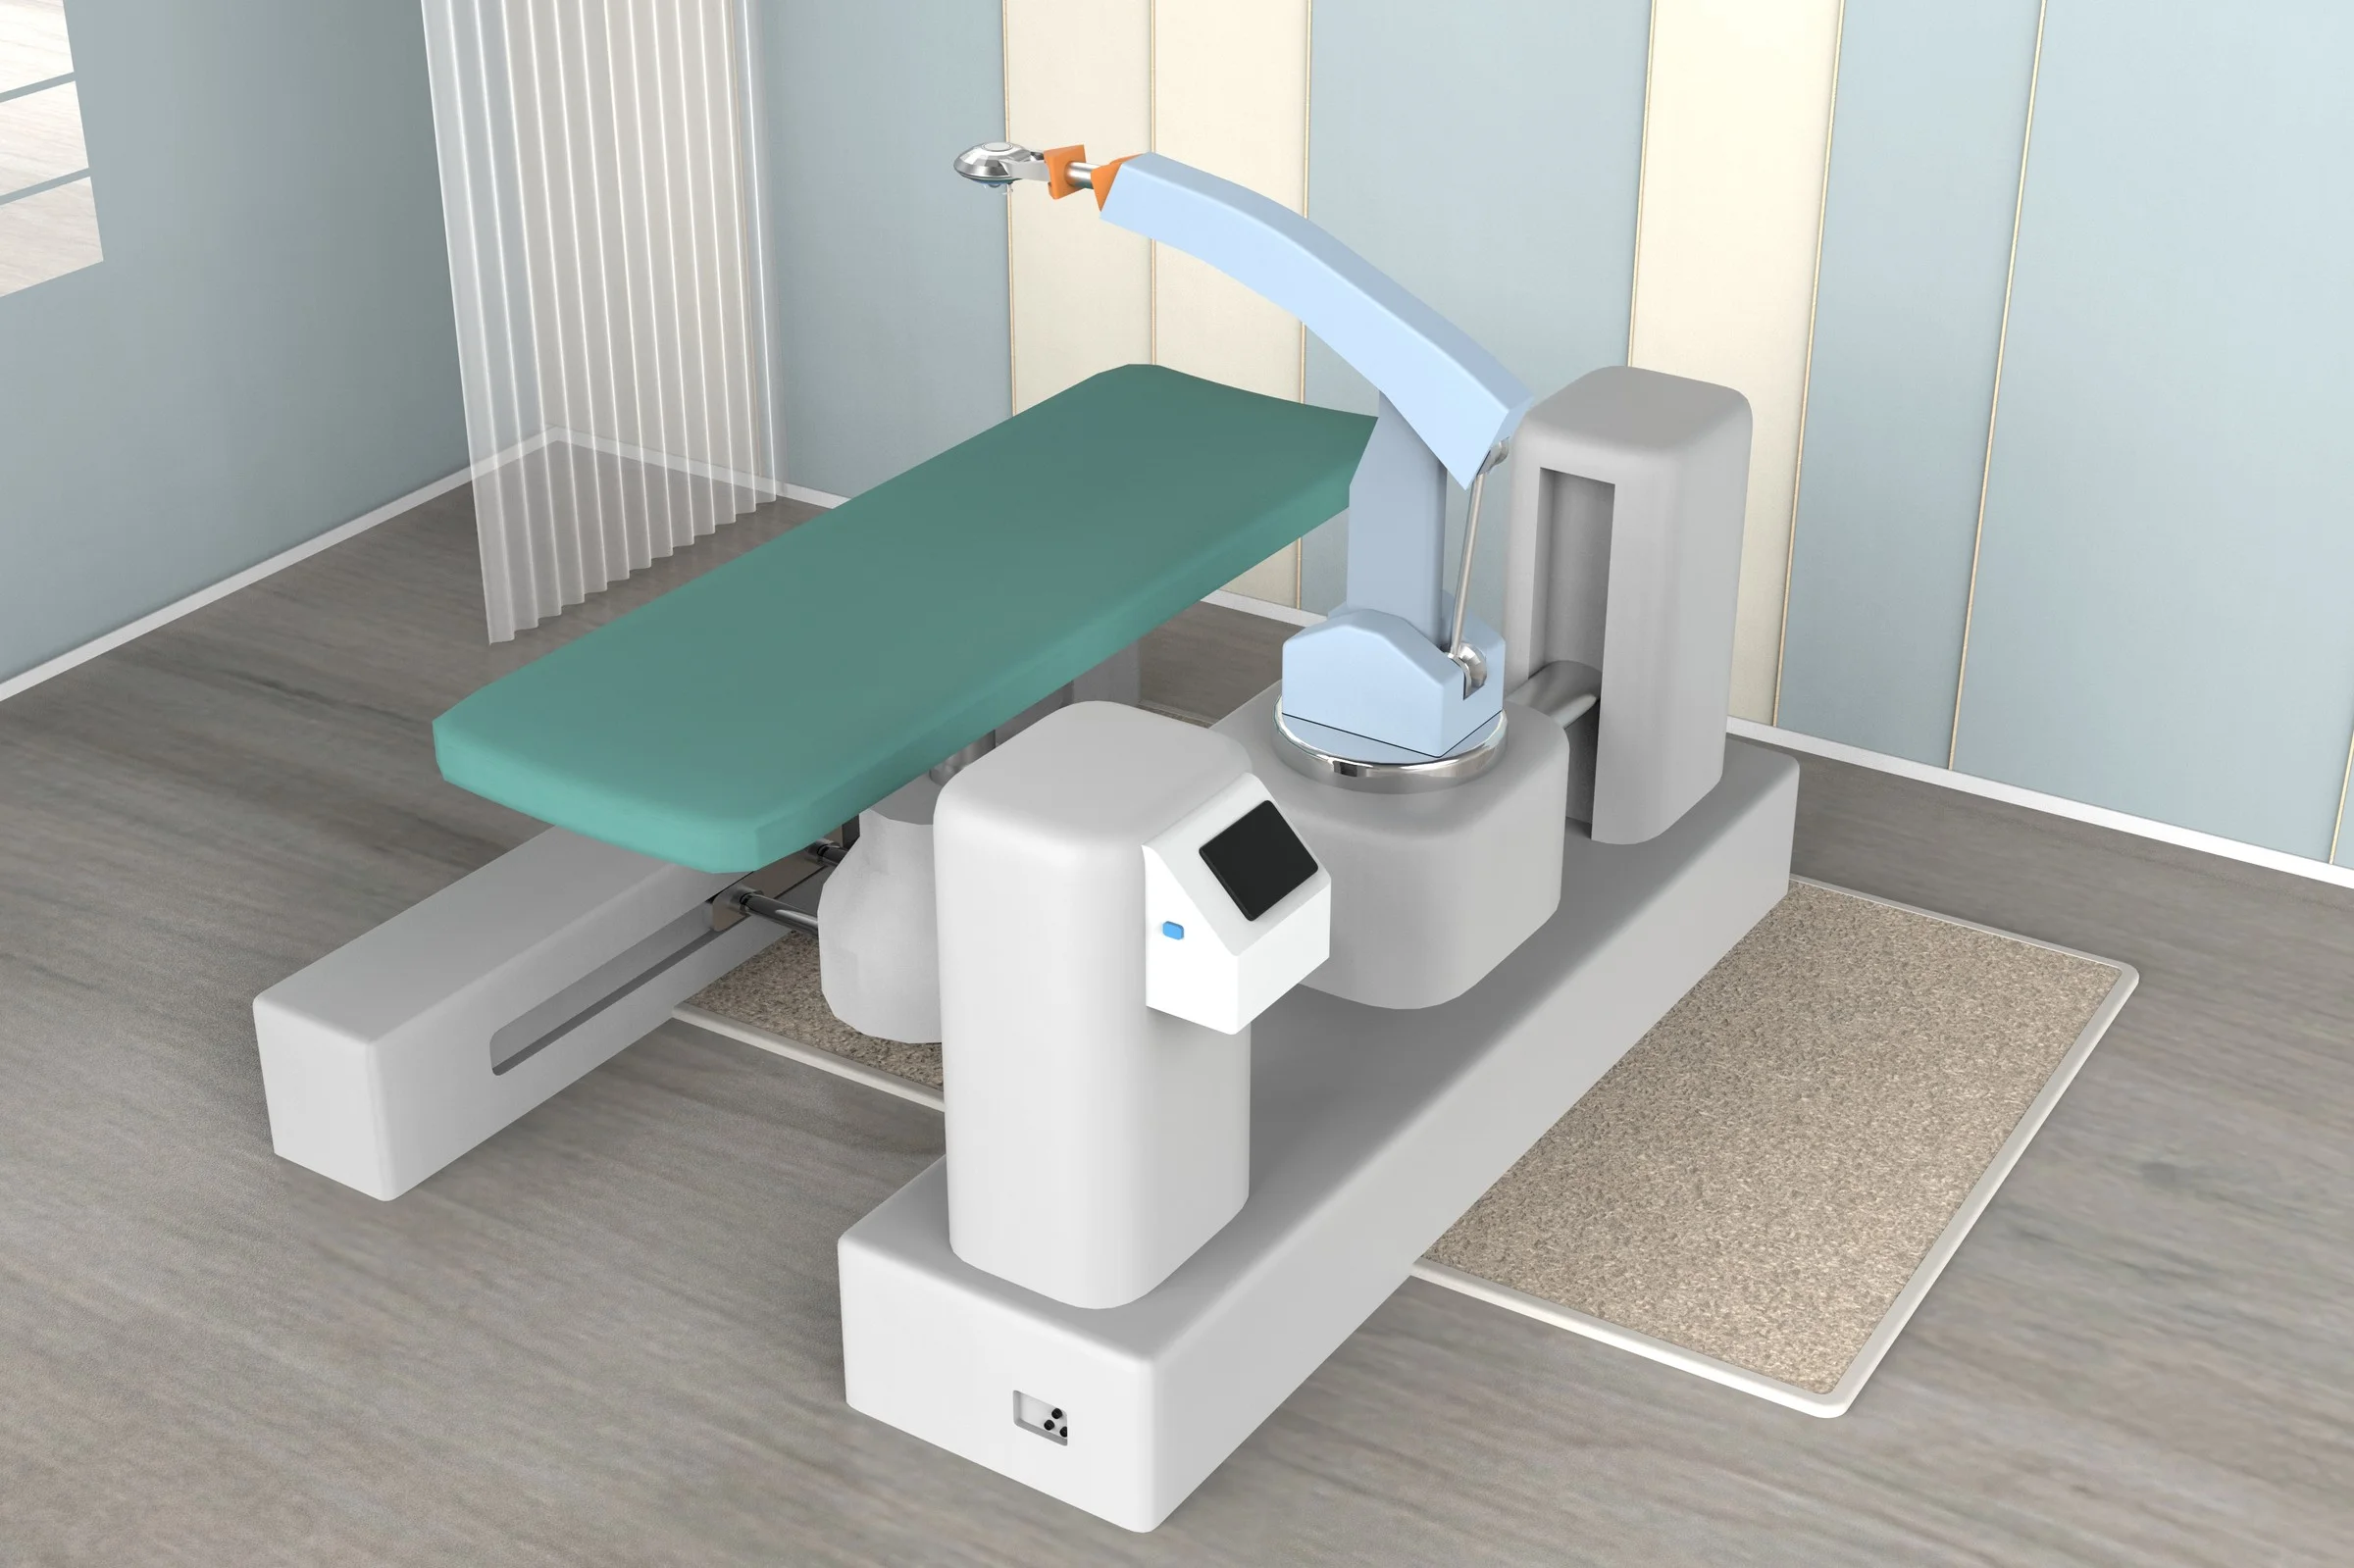
让设备回到真实的操作场景。
场景图把设备的尺寸、视线和患者承托关系放回医疗空间中,帮助判断产品与人的距离。
MOVEMENT STUDY让机械臂的运动,